Q초보자도 교재 없이 수강 가능한가요? 프로그램 정보는?
A
네, 영상과 실습자료로 쉽게 학습할 수 있습니다. 알지오는 원격평생교육원으로 프로그램 관련 정보는 제공하지 않습니다.
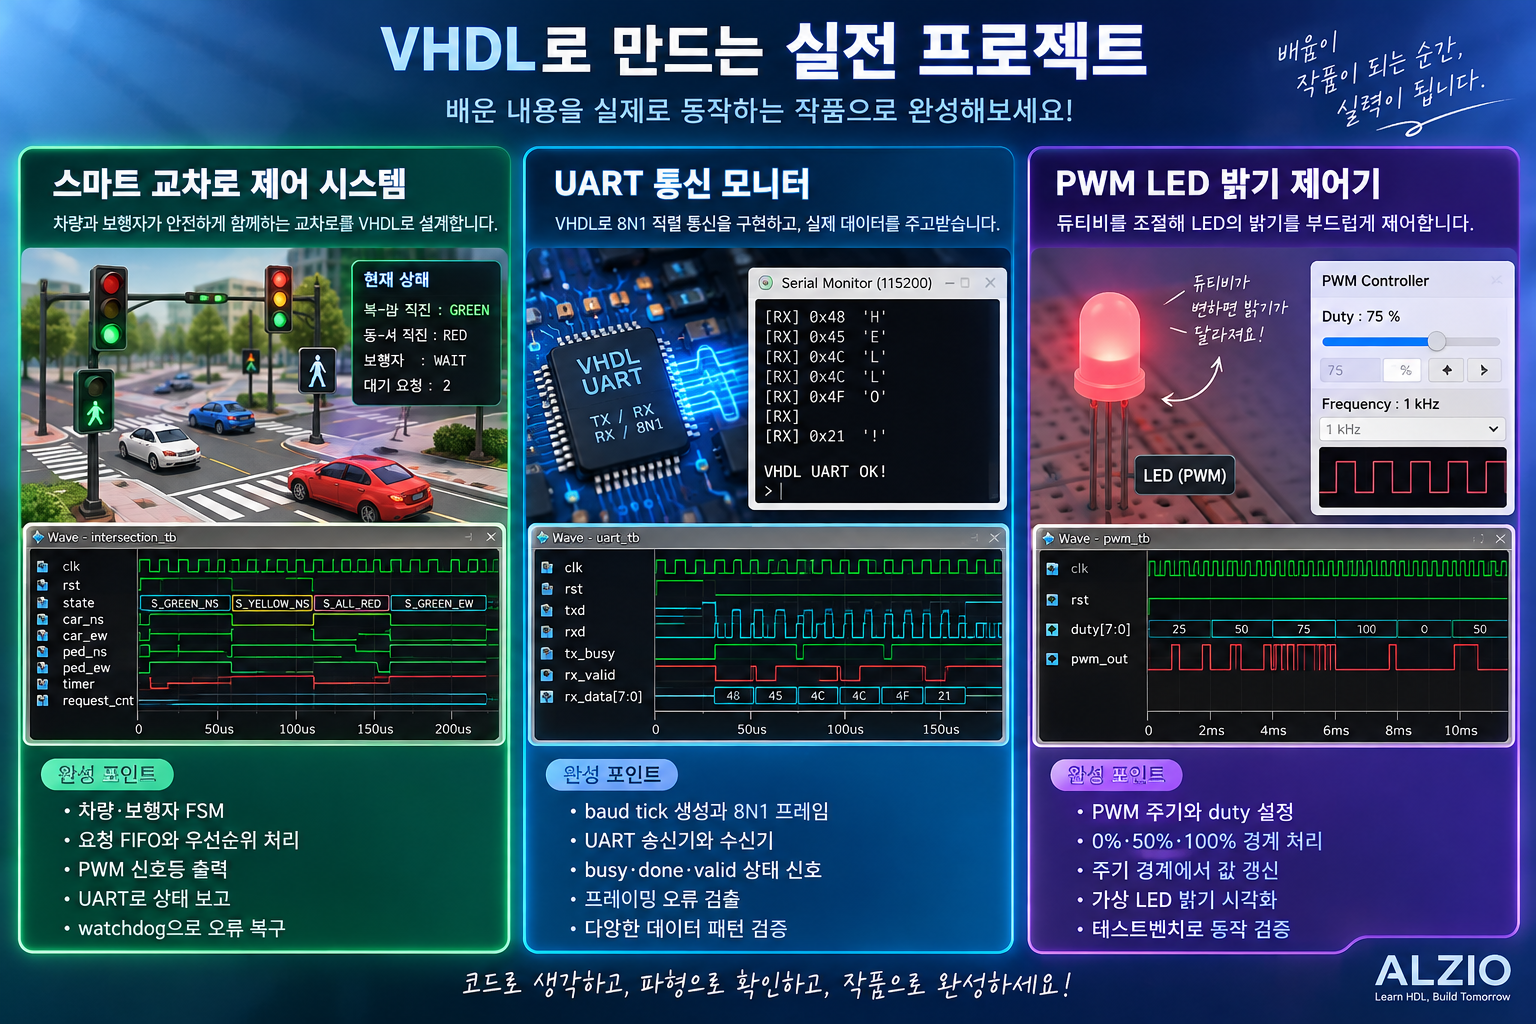
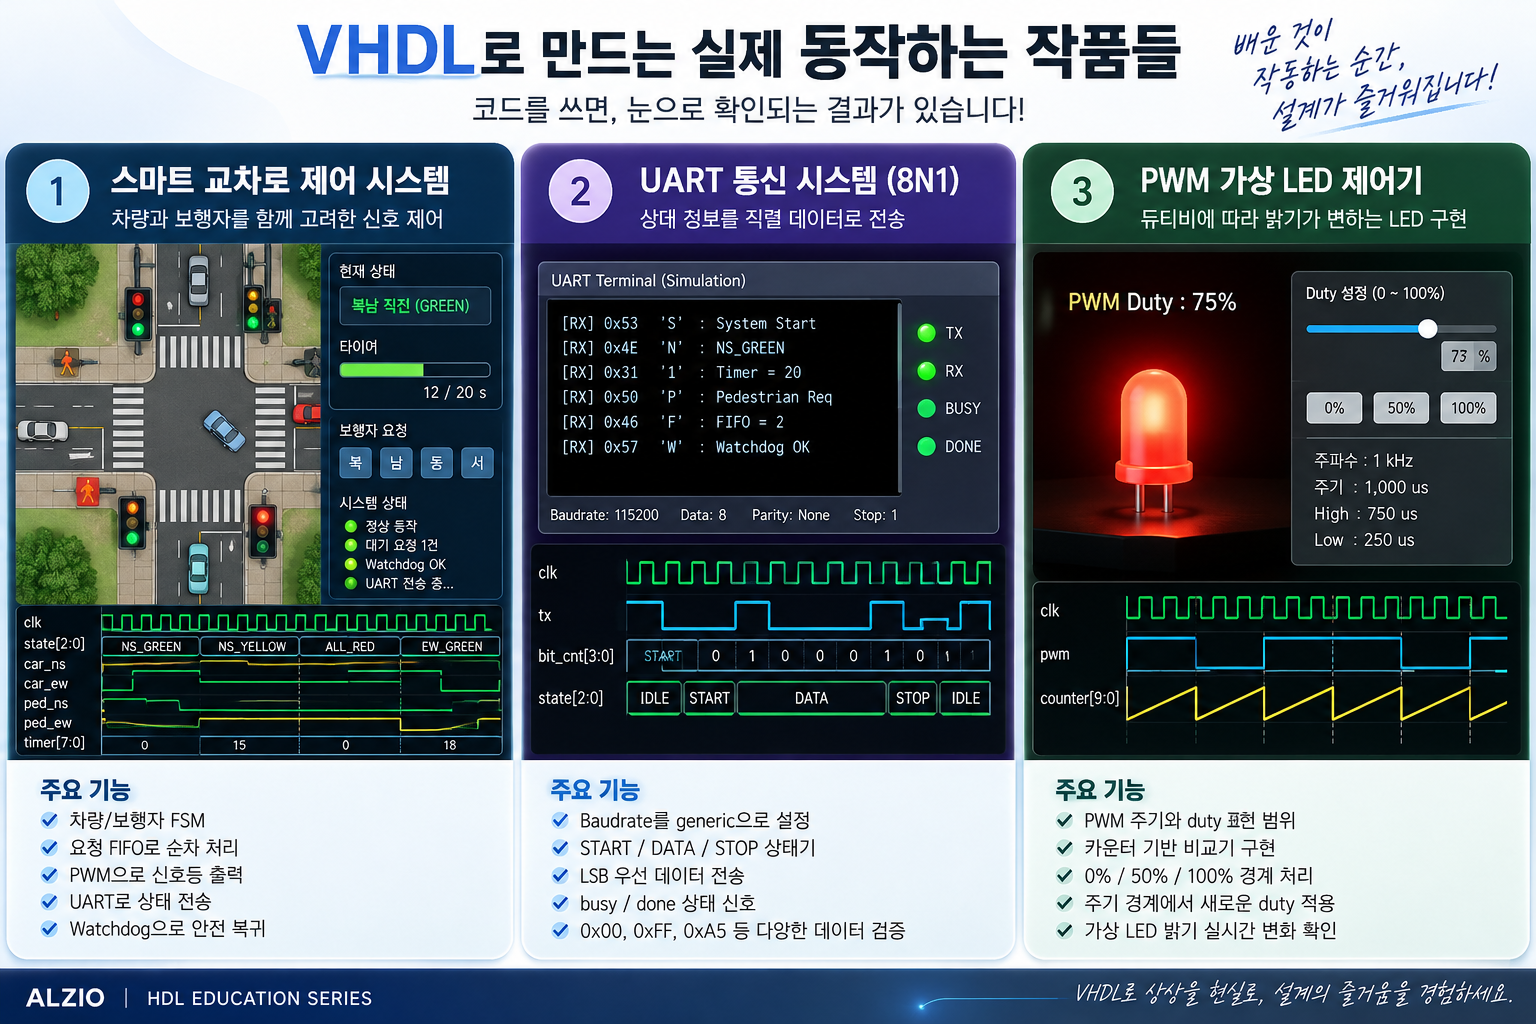
VHDL-2008과 GHDL의 분석·정교화·실행 흐름을 익히고 제어 회로와 통신 인터페이스를 검증하는 과정입니다. numeric_std의 signed·unsigned 연산에서 generic·generate, record·package로 설계를 확장한 뒤 타이머와 FSM, UART 송수신, SPI Slave, PWM, watchdog와 스위치 동기화를 학습합니다. 차량·보행자 상태와 이벤트 FIFO를 스마트 교차로 제어로 연결하고 self-checking 테스트벤치에서 기대값을 비교합니다. 이어 파형·assertion·scoreboard·커버리지와 회귀검증으로 경계조건과 오류 복귀 경로를 확인하며 VHDL 문법을 실제 제어 동작과 검증 결과로 연결합니다.
관련 분야 전체 과정베릴로그·VHDL 전체 강의 비교하기 →
수강 전 자주 묻는 내용을 간단히 안내드립니다.
네, 영상과 실습자료로 쉽게 학습할 수 있습니다. 알지오는 원격평생교육원으로 프로그램 관련 정보는 제공하지 않습니다.
검증된 커리큘럼과 전문 강사진으로 높은 만족도를 제공합니다.
자세히 보기 >작은 나눔이 더 나은 내일을 만듭니다.
자세히 보기 >실제 수강생의 학습 경험을 확인해 보세요.
수강후기를 불러오는 중입니다.
최근 등록된 수강질문을 작성순서대로 확인해 보세요.
같은 학과에서 함께 학습하면 좋은 강의를 모았습니다.
공개 목차의 VHDL-2008 프로젝트와 실행 흐름 · numeric_std와 signed·unsigned 연산 · Generic과 Generate로 회로 재사용 · Record·Package와 신호 구조화 · Clock Enable과 동기식 타이머에서 검증·복습으로 이어지는 학습 흐름을 확인하세요.
903번은 VHDL-2008 기반 스마트 제어·통신 설계 과정입니다. 현재 공개 목차는 기본 RTL 설계에서 테스트 계획·파형·자동 비교·assertion·scoreboard·커버리지와 회귀검증으로 이어집니다. 디지털 논리, 클록·리셋, entity·architecture와 기본 순차회로를 알고 시작하면 각 설계 조건을 비교하기 쉽습니다.
주요 결과는 UART 송수신기, SPI Slave, PWM, watchdog, debounce, 이벤트 FIFO를 교차로 제어에 연결하고 정상·경계·오류 조건을 검사하는 RTL입니다. 공공 도로용 제어기 인증이나 실물 장비 구현을 완료한다는 뜻은 아닙니다.
rtl·tb·scripts·evidence 폴더를 나누고 entity·architecture의 최소 구조를 확인합니다. GHDL --std=08로 분석·정교화·실행 단계를 연결하고 첫 클록·리셋 기대값과 VCD 파형을 비교합니다.
공개 목차에는 GHDL, VCD·GHW와 PowerShell 실행 순서가 명시됩니다. 고정 도구 버전과 FPGA 보드는 명시되어 있지 않으므로 임의 필수환경으로 지정하지 않습니다. 파형 화면이 실제 도구 실행인지 독자 시뮬레이션인지와 실행 증거는 별도로 확인해야 합니다.
2강은 std_logic_vector와 numeric_std의 signed·unsigned를 구분하고 연산 전 resize로 비트 폭을 확장합니다. -128·127·0·-1 입력에서 오버플로와 포화 결과를 비교합니다.
3강은 DATA_WIDTH·LIMIT generic과 generate로 8·16·32비트 카운터를 구성하고 설정별 최댓값·리셋을 검사합니다. 4강은 status·command record와 package의 선언·본문, 기본값과 컴파일 순서를 연결해 구조화 전후 결과를 비교합니다.
5강은 rising_edge·동기 리셋·Clock Enable로 tick을 만들고 정지·재개·timeout을 N-1·N·N+1 시점에서 비교합니다. reset과 enable 중 어떤 조건이 먼저 적용되는지 요구사항으로 정합니다.
6강은 교차로 상태와 출력을 분리하고 enum 기반 정상 전이를 구성합니다. 명시적 상태 코드 모델에 오류를 주입해 전체 적색 복귀와 정상 재시작을 검사하므로 정상 전이 검사와 오류 코드 검사를 구분해 학습합니다.
7강은 generic으로 baud tick을 정하고 START·DATA·STOP, LSB 우선 전송, busy·done을 구성합니다. 0x00·0xFF·0xA5의 8N1 파형을 비교합니다.
8강은 RX 동기화·중앙 샘플링·valid와 정지비트 오류 복귀를 다루고 위상차·짧은 펄스·연속 프레임을 검사합니다. 9강은 SPI Mode 0 Slave가 CS 구간에서 MOSI를 수신하고 MISO로 응답하도록 설계합니다. 가상 Master와 8비트를 교환하며 첫 비트 준비와 CS 중간 해제를 확인합니다.
902의 SPI Master와 903의 SPI Slave는 통신 역할이 다릅니다. 903의 공개 목차에 I²C나 Yosys 합성은 명시되지 않으므로 직접 학습 주제로 추가하지 않습니다.
10강은 0%·50%·100% duty 경계와 주기 경계의 설정 적용을 검사하고 high 비율을 가상 LED 밝기와 대조합니다. 실제 LED 보드의 구동 결과와 가상 출력은 구분합니다.
11강은 heartbeat 누락·늦은 응답·timeout과 fault latch를 비교하고 리셋·해제 우선순위를 정합니다. 12강은 비동기 스위치를 동기화하고 N회 연속 샘플로 바운스를 걸러 상승 이벤트, 길게 누르기, 재입력을 구분합니다.
13강은 직진 차량·보행자 모델에서 녹색·황색·전체 적색 순서, 요청 저장, 최소 유지시간과 대기 정책을 다룹니다. 서로 충돌하는 녹색 출력이 동시에 켜지지 않는지 검사합니다.
14강은 방향·ID를 가진 보행자 요청을 동기식 FIFO에 넣고 동시 요청의 입력 우선순위를 정합니다. full일 때 거부·overflow 표시와 처리 순서·중복·손실을 비교하는 것이 핵심입니다.
15강은 DUT와 독립 기대값 모델을 만들고 클록·자극·검사를 분리합니다. assert·report·severity로 의도적인 오류의 실패 종료를 확인한 뒤 수정 후 정상 종료를 검사합니다.
16강은 케이스별 입력과 예상 결과, PowerShell 실행 순서와 종료코드, VCD·GHW 실패 시점, 기대값·관측값 요약을 남깁니다. 개별 케이스 수정 후 전체 시나리오를 다시 실행해야 회귀 검사 의미를 유지할 수 있습니다.
17강은 FSM·debounce·FIFO에 PWM 가상 신호등과 UART TX 상태 보고를 연결합니다. 화면의 관측 상태와 직렬 패킷이 일치하는지 정상 주기·연속 요청에서 검사합니다.
18강은 watchdog·전체 적색 정책, 동시 요청·FIFO full, 동작 중 리셋·heartbeat 중단을 통합합니다. 기능 오류 수정 후 요구사항·파형·소스를 정리하는 흐름이며 실물 안전성 인증이나 합성·배치배선 완료를 보장하지 않습니다.
기본 과정 다음의 공통 검증 1강은 DUT·TB·입력·기대값, 요구사항별 테스트 ID와 정상·경계·오류 조건을 정리합니다. 기능 시뮬레이션·합성·실물을 구분하고 미실행·실패·통과 상태를 표시합니다.
2강은 도구·Python 의존성 버전, 상대경로·실행 인자와 작업·결과 폴더를 고정합니다. 3강은 독립 참조 모델로 기대값과 관측값을 비교하고 의도적인 버그로 비교기를 점검하며 SV·VHDL 테스트를 각각 실행합니다.
기존 VHDL 기초+실무와 VHDL Vivado 과정은 언어 기본 회로·도구 환경·디지털 도어락 목차를 확인하는 입문 경로입니다. 신규 903은 GHDL의 VHDL-2008 실행 흐름과 교차로 제어, UART·SPI Slave·PWM·watchdog 통합 및 자가 검사에 초점을 둡니다.
기존 베릴로그 및 Verilog Vivado는 언어와 개발 환경 선택에 활용합니다. 902는 SystemVerilog 통신·FIFO·CDC·센서 이동평균·Yosys 합성, 903은 VHDL 스마트 제어 통합이라는 목적을 구분하세요. 두 과정의 공통 RTL 검증 실습은 같은 구성명이며 서로 별개의 새로운 전문 주제로 중복 계산하지 않습니다.
제어 요구사항을 상태표로 정리하고 통신 파형과 오류 복귀 조건을 설명한 뒤, 다른 언어의 구현 방식을 비교하세요. HDL 허브는 여러 과정의 선택, 강좌소개는 실제 제공 목차, 학습지도는 전체 분야 탐색에 사용합니다.
VHDL-2008 프로젝트와 실행 흐름 · numeric_std와 signed·unsigned 연산 · Generic과 Generate로 회로 재사용 · Record·Package와 신호 구조화 · Clock Enable과 동기식 타이머 · FSM 오류 상태와 복귀 동작 · VHDL UART 8N1 송신기 · VHDL UART 수신과 오류 플래그 · SPI Slave와 레지스터 응답 · PWM 생성과 가상 LED 밝기 · Watchdog과 응답 시간초과 · 스위치 동기화와 Debounce · 교차로 제어 ① 차량·보행자 상태 · 교차로 제어 ② 이벤트 FIFO · Self-checking VHDL 테스트벤치 · VHDL 회귀 테스트와 파형 보고서 · 스마트 교차로 통합 ① UART·PWM · 스마트 교차로 통합 ② 오류 복구 · RTL 검증 계획과 증거 설계 · 재현 가능한 검증 프로젝트 · Expected·Actual 자동 비교 · VCD 파형과 첫 오류 시점 추적 · Assertion과 프로토콜 규칙 검사 · Seed를 고정한 무작위 테스트 · Scoreboard와 데이터 순서 검증 · 경계조건과 커버리지 매트릭스 · cocotb로 UART 검증 자동화 · 합성 경고와 자원 변화 분석 · 회귀검증 실행과 실패 로그 수집 · RTL 검증 포트폴리오 완성
개별 주제의 실행 환경과 결과 확인 방식은 각 회차의 실제 설명을 확인하세요. 공개 목차를 넘어선 제공 파일이나 결과물을 임의로 가정하지 않습니다.

 165,000원
수강 전 자주 묻는 내용을 간단히 안내드립니다.
네, 영상과 실습자료로 쉽게 학습할 수 있습니다. 알지오는 원격평생교육원으로 프로그램 관련 정보는 제공하지 않습니다.